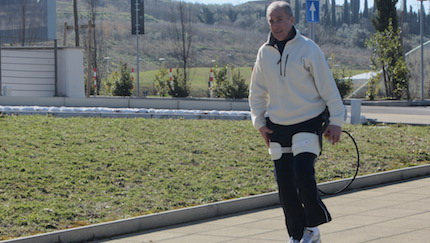
 Nuove gambe a chi ha subito l’amputazione degli arti inferiori al di sopra del ginocchio. Sistemi robotici, leggeri e indossabili, che restituiscono la possibilità di una camminata più efficiente e con minore sforzo fisico, riducendo il rischio di cadute e imprimendo ai movimenti la regolarità di una falcata ritmica e sicura.
E’ quanto riuscito ad ottenere dall’Istituto di BioRobotica della Scuola Superiore Sant’Anna, che ha presentato “Cyberlegs”, acronimo di “The CYBERnetic LowEr-Limb CoGnitive Ortho-prosthesis, progetto rtriennale finanziata dalla Commissione Europea.
I risultati ottenuti da Cyberlegs saranno illustrati nel meeting conclusivo con i rappresentanti della Commissione Europea e con i revisori tecnici, in programma domani 17 marzo alla Fondazione Don Carlo Gnocchi a Firenze, dove si sono svolti anche i test che, da agosto 2014, hanno coinvolto 11 volontari a cui erano stato amputato uno degli arti inferiori.
La perdita di un arto inferiore è considerata una condizione invalidante che può compromettere lo stato di salute, diminuire in misura significativa il benessere psicofisico e può verificarsi come la conseguenza di una forma di diabete, di patologie del sistema vascolare periferico, di traumi, di tumori.
Le malattie del sistema vascolare periferico sono la principale causa di amputazione agli arti inferiori e, in totale, circa l’80 per cento delle amputazioni rientra in quelle di “tipo vascolare”. Fra tutte le possibili amputazioni, quelle transfemorali, al di sopra del ginocchio, risultano particolarmente invalidanti. Gli amputati transfemorali devono sostenere uno sforzo fisico e cognitivo più intenso e anche il loro cammino, qualora sia amputato anche un solo arto, appare meno stabile.
In Europa gli amputati transfemorali sono stimati in circa 30 mila ogni anno. In questo contesto si è sviluppato il progetto Cyberlegs che ha raggiunto l’obiettivo di testare in via preliminare nuove tecnologie robotiche indossabili per maiutare gli amputati transfemorali a recuperare un cammino più naturale ed efficiente, sviluppando applicazioni che hanno già dimostrato la loro funzionalità mnelle settimane di test pre-clinici condotti a Firenze.
Il progetto ha messo a punto un’ortesi bilaterale di bacino robotizzata e capace di assistere il movimento che permette di flettere e di estendere l’anca.
Il dispositivo, che appare contenuto in una sorta di zainetto, è stato progettato per essere ergonomico e quindi adattarsi alla schiena senza alterarne la postura. In virtù di un meccanismo che segue la naturale biomeccanica dell’anca la coppia che permette il movimento risulta sempre allineata con l’asse che garantisce la sua estensione e la sua flessione. Questo dispositivo agisce attraverso batterie, presenta un’autonomia di tre ore e permette agli amputati di camminare tanto all’interno quanto all’esterno.
Utilizzando schemi di controllo bio-ispirati, basati su quelle che vengono definite “primitive motorie”, e usando attuatori (sistemi di movimento), il dispositivo non pone ostacoli alla capacità e all’intenzione motoria della persona amputata che lo indossa e che riceve un’assistenza motoria gentile e naturale, se e quando è necessario.
La nuova protesi transfemorale motorizzata permette di camminare, di sedersi, di salire o di scendere le scale, dimenticando la sedia a rotelle. In virtù dell’utilizzo di elementi elastici passivi, uniti ad attuatori elettromagnetici che permettono il movimento sia per il giunto del ginocchio sia della caviglia, la protesi permette alla persona amputata di riprendere un cammino più fisiologico ed efficiente dal punto di vista energetico.
Da una parte, i motori possono fornire energia durante la fase di appoggio, dall’altra parte gli elementi elastici passivi possono assorbire l’impatto con il terreno, garantendo la naturale flessione del ginocchio durante la fase del carico.
In aggiunta, i motori forniscono assistenza nel passaggio dalla postura seduta a mquella eretta e viceversa.
L’interfaccia con la protesi è ottenuta attraverso sensori che possono essere indossati, costituiti da scarpe “intelligenti”, equipaggiate con sensori di pressione ed una rete di sette sensori inerziali, solidali con ciascuno dei sei principali segmenti anatomici degli arti inferiori e con il tronco. Grazie ai dati forniti da questi sensori, un sistema di controllo intelligente può riconoscere il movimento desiderato dalla persona amputata e tradurre tale intenzione in comandi di movimento che si trasmettono ai motori della protesi. Nel corso del progetto sei amputati transfemorali hanno provato la protesi con successo, svolgendo compiti motori quali camminare, sedersi, alzarsi, salire le scale.
Tutti gli amputati hanno interagito bene con la protesi. I risultati hanno confermato l’efficacia e la fattibilità di utilizzare una rete di sensori indossabili come interfaccia non invasiva tra uomo e macchina, per comandare una protesi d’arto inferiore robotizzata.
Un’altra frontiera esplorata con successo si è concretizzata nell’unione tra protesi transfemorale con l’ortesi (tutore) attiva di bacino. Il dispositivo è stato definito dai
ricercatori “orto-protesi”. L’idea ha avuto origine dalla considerazione secondo la quale, in futuro, gli amputati potrebbero beneficiare di una protesi unita a un’ortesi (tutore). Mentre la protesi sostituisce l’arto mancante, l’ortesi può compensare le inefficienze del cammino derivanti dal fatto che la protesi, sebbene avanzata, non è in grado di restituire un cammino efficiente come quello naturale. L’idea è stata testata in via preliminare coinvolgendo quattro amputati e tutti sono stati in grado di muoversi con questo sistema.
Con i risultati ottenuti, Cyberlegs ha aperto la strada verso una nuova generazione di sistemi robotici protesici e ortesici. Nel futuro, le tecnologie derivate dal progetto saranno ancora ingegnerizzate e validate nella pratica mclinica, in maniera sistematica.
31